$$\newcommand{\int}{\mathop{\rm int}\nolimits}\newcommand{\cl}{\mathop{\rm cl}\nolimits}\newcommand{\bu}{\bullet}\newcommand{\INT}{\mathop{\bf INTERSECT}\nolimits}\newcommand{\INTp}{\mathop{\bf INTERSECT'}\nolimits}\newcommand{\FILL}{\mathop{\bf FILL}\nolimits}\newcommand{\OVER}{\mathop{\bf OVERLAP}\nolimits}\newcommand{\OVERp}{\mathop{\bf OVERLAP'}\nolimits}\newcommand{\BASE}{\mathop{\bf BASE}\nolimits}\newcommand{\NON}{\mathop{\bf NONOVERLAP}\nolimits}\newcommand{\VALID}{\mathop{\bf VALID}\nolimits}\newcommand{\TOUCH}{\mathop{\bf TOUCH}\nolimits}\newcommand{\id}{\mathop{\rm id}\nolimits}\newcommand{\Im}{\mathop{\rm Im}\nolimits}\newcommand{\scol}{\mathop{\,;\,}\nolimits}$$

Motion of Objects in Contact

J. Hopcroft & G. Wilfong

Younesse Kaddar
Article étudié: Motion of Objects in Contact (J. Hopcroft & G. Wilfong, 1986)

Version PDF / Slides / Rapport


Introduction

De l’importance de la contractilité


I. Espace des configurations

II. Détermination de TOUCH

III. Connexité et contractilité

IV. Mayer-Vietoris

I. Introduction

Théorème principal

Article fondateur (1986):

  • premier pas pour poser les bases d’une théorie des transformations d’objets

  • démontre un théorème d’existence de mouvement en contact

Ce que nous avons vu en cours sous la forme:

“Dès qu’il y a un chemin dans l’espace libre, il y a un chemin au contact”.

Théorème principal (Hopcroft & Wilfong):

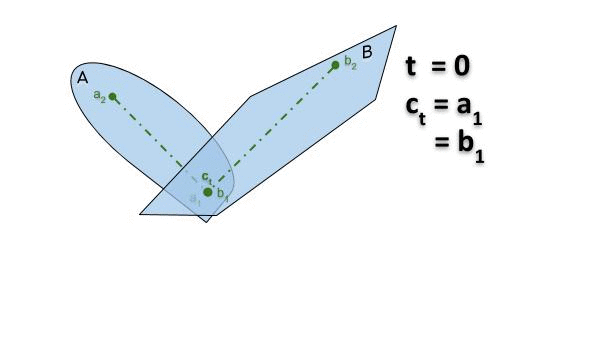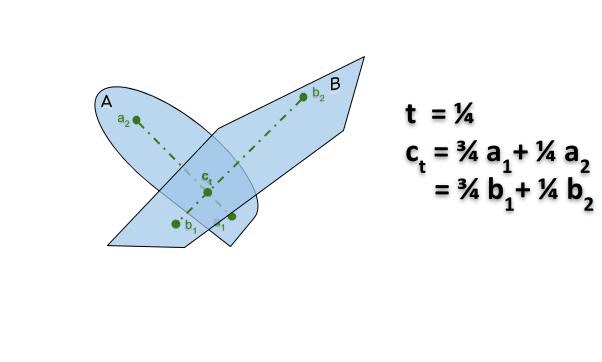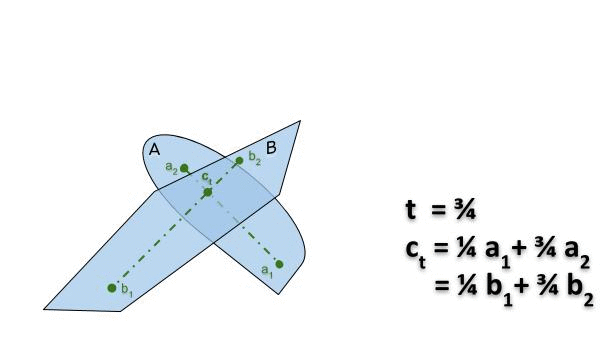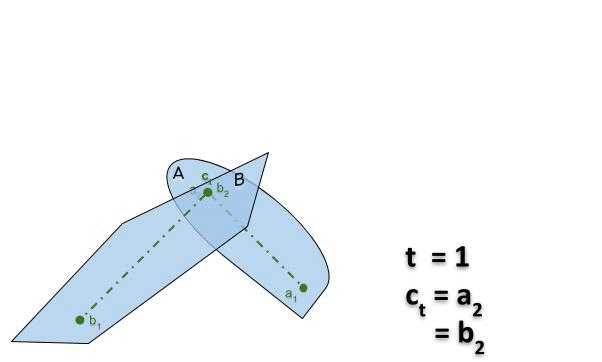
Il existe mouvement de rotations et de translations entre 2 configurations où les objets forment une composante connexe,

⟹ il existe un mouvement entre ces 2 configurations tel qu’à tout instant, les objets forment une composante connexe.
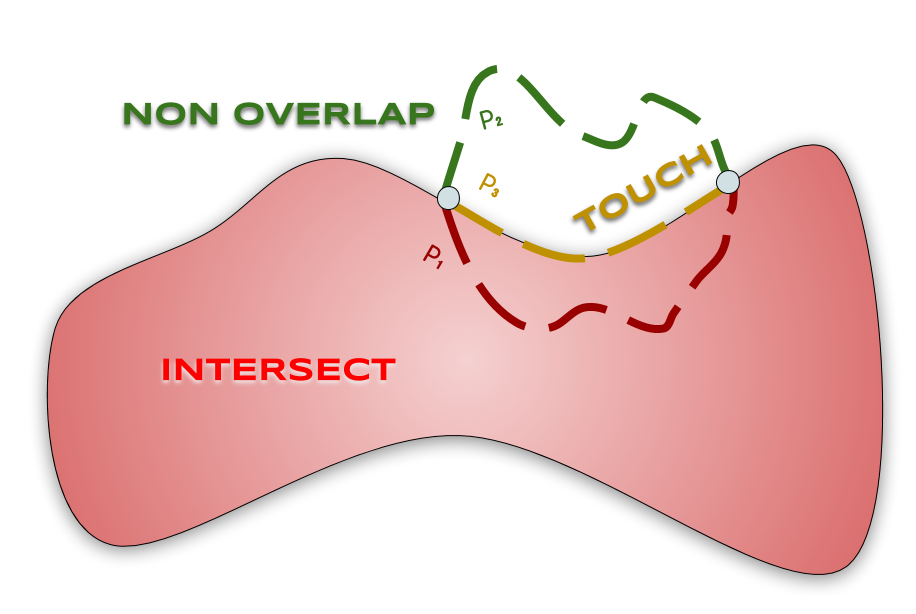
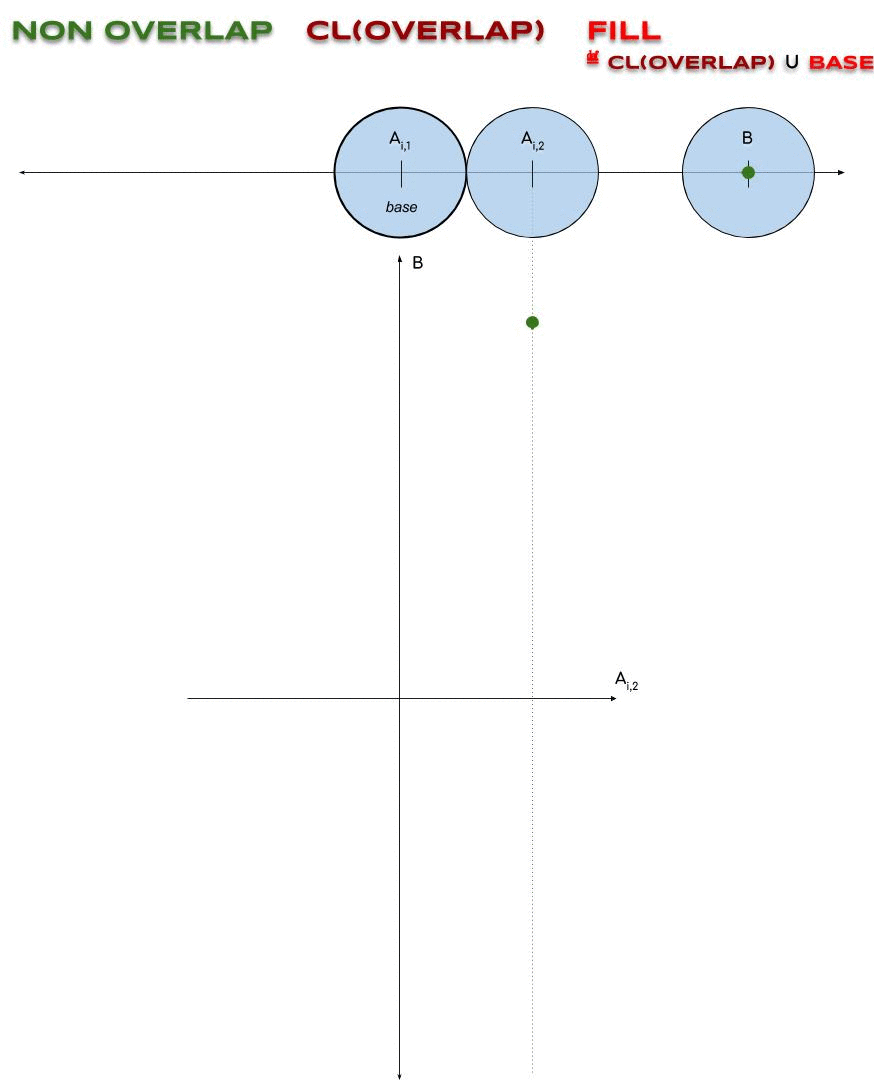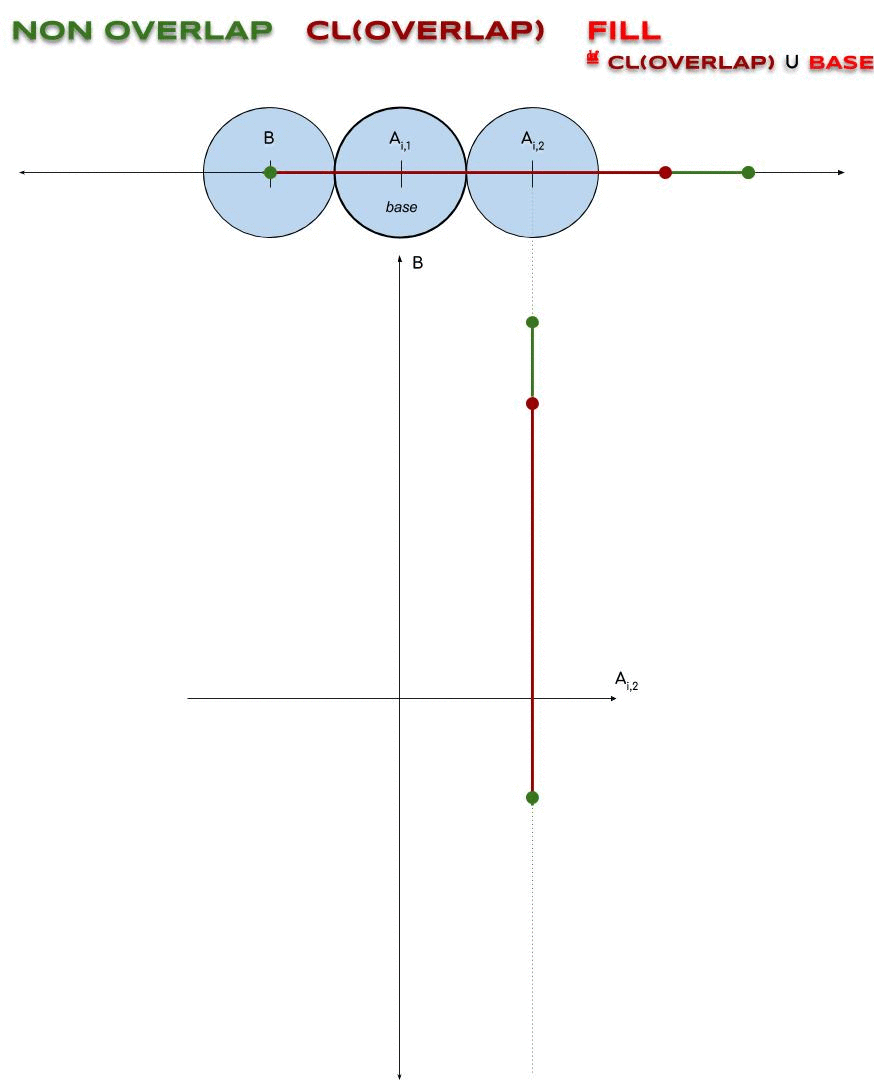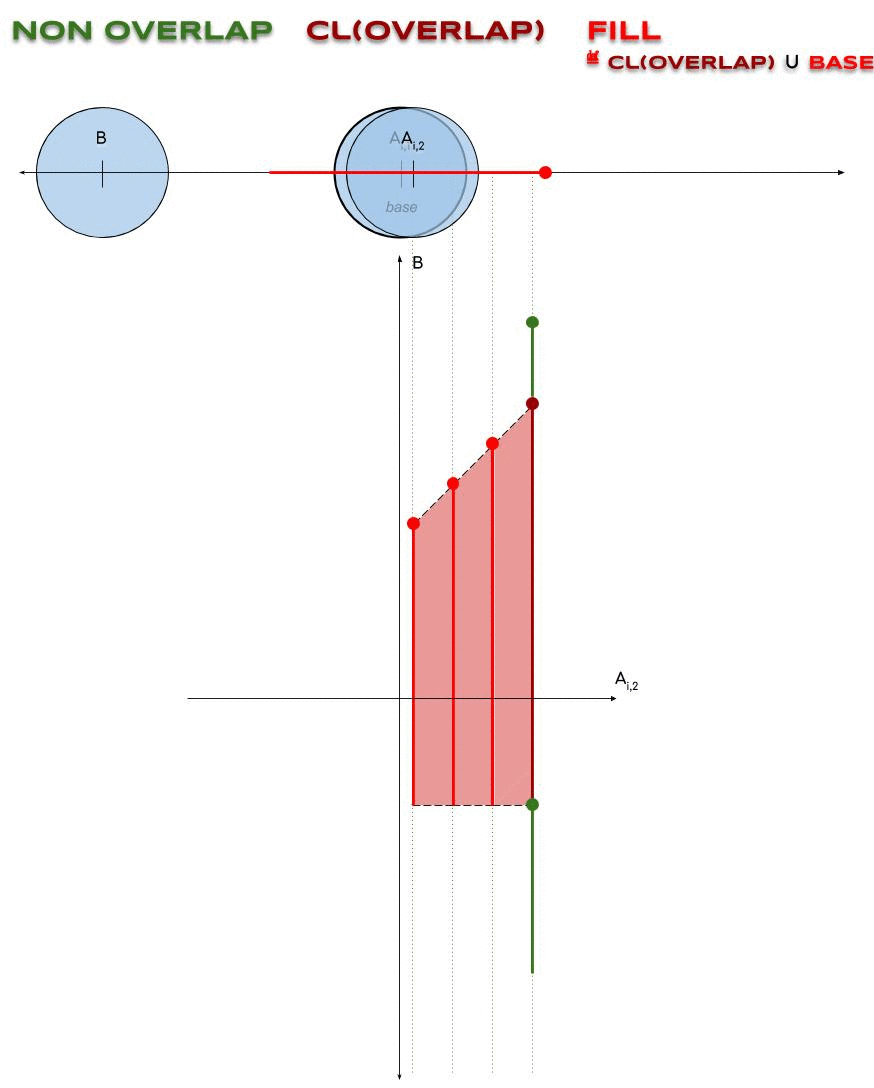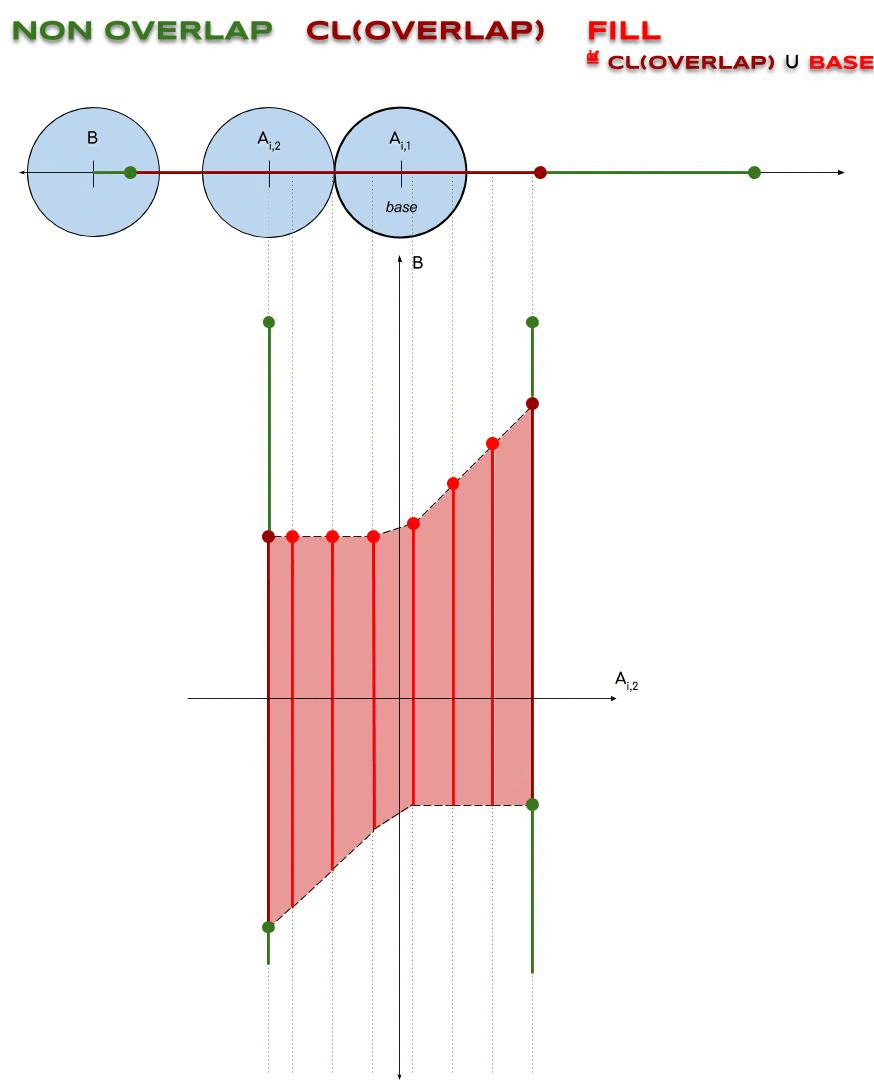
Illustration du théorème

De l’importance de la contractilité

L’espace des configurations n’est pas contractile

⟹ le théorème ne s’applique pas
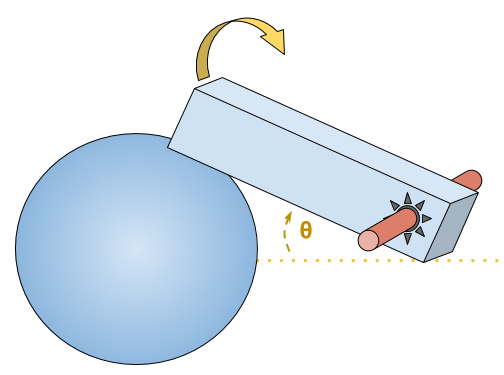
Illustration du théorème

Espace des configurations

  • Objet: partie de $ℝ^n$

    • convexe
    • compacte
    • égale à l’adhérence de son intérieur
    • bornée par un nombre fini de surfaces algébriques
    • Origine ⟶ position/l’orientation
  • Objet composé:

    • plusieurs sous-objets ⟶ graphe des sous-objets sont qui s’intersectent
    • base: son origine = celle de l’objet composé
  • Configuration: est un vecteur de position et d’orientation des objets

    • ⟶ espace de configuration
    • $B(x)$ / $b(x)$

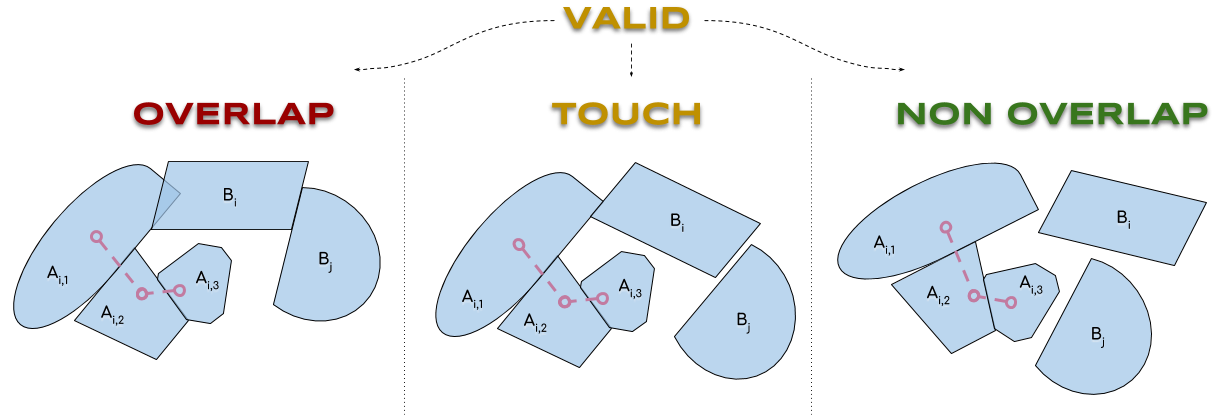
Intersection, Chevauchement, Toucher

Si $x$ est une configuration, on dit que deux objets $B_i, B_j$:

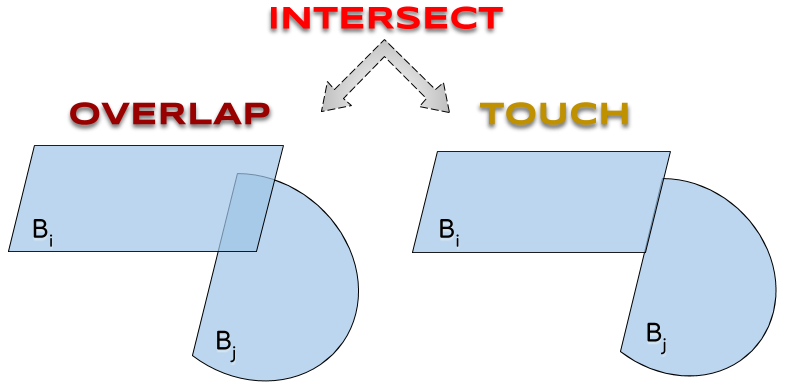
s’intersectent en $x$ si $B_i(x) ∩ B_j(x) ≠ ∅$
se chevauchent en $x$ si $\int(B_i(x)) ∩ \int(B_j(x)) ≠ ∅$
se touchent en $x$ si $B_i(x) ∩ B_j(x) ≠ ∅ ∧ \int(B_i(x)) ∩ \int(B_j(x)) = ∅$

Ensembles de configurations

Ensemble Configurations $x$ en lesquelles
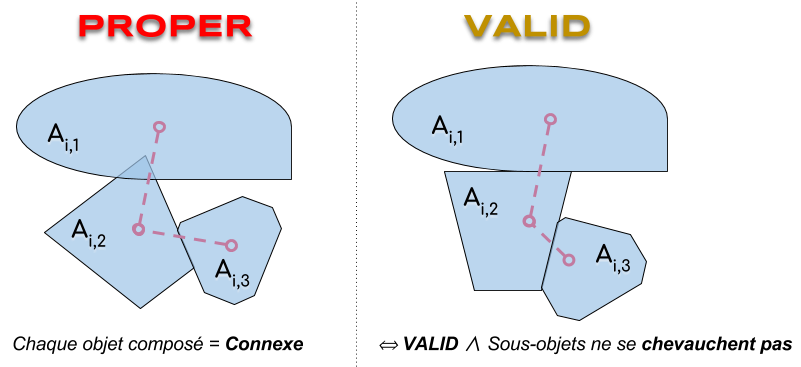
PROPER chaque objet composé a un graphe associé connexe (objets composés connexes et configurations propres)
VALID chaque objet composé est connexe et est tel que tous les sous-objets qui s’intersectent se touchent (configurations valides)
PROPER
Ensemble Configurations $x$ valides telles qu’il existe (au moins) deux objets
INTERSECT qui s’intersectent en $x$
OVERLAP qui se chevauchent en $x$
TOUCH qui se touchent en $x$
INTERSECT
Ensemble Configurations $x$ propres telles que
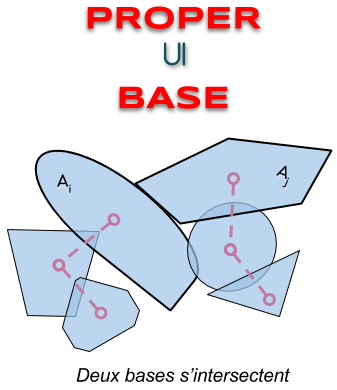
BASE la base d’un objet composé intersecte la base d’un autre
INTERSECT

Enfin, on pose

$$\NON ≝ \VALID\backslash\OVER \\\FILL ≝ \cl(\OVER) ∪ \BASE$$
INTERSECT

Pourquoi ?:
En ajoutant $\BASE \not⊆ \VALID$ à $\cl(\OVER)$, on rend

$$\NON ∪ \FILL\\ = \NON ∪ \cl(\OVER) ∪ \BASE$$
contractile.

INTERSECT

Détermination de TOUCH

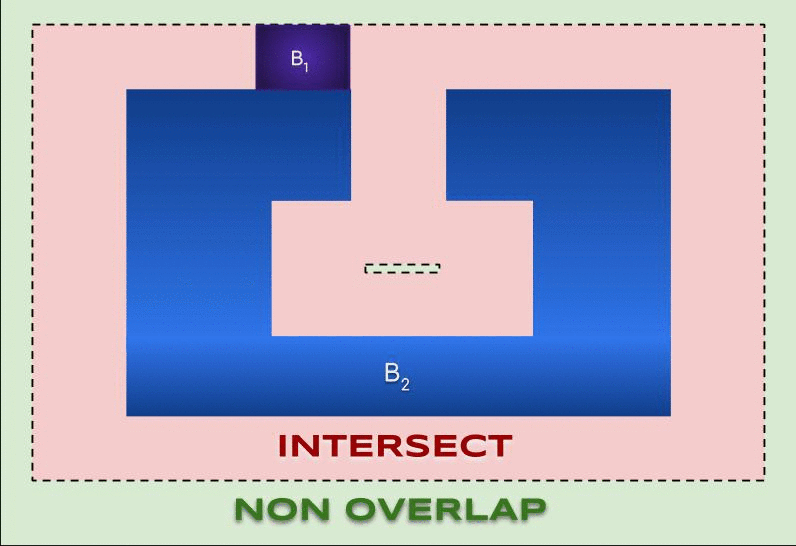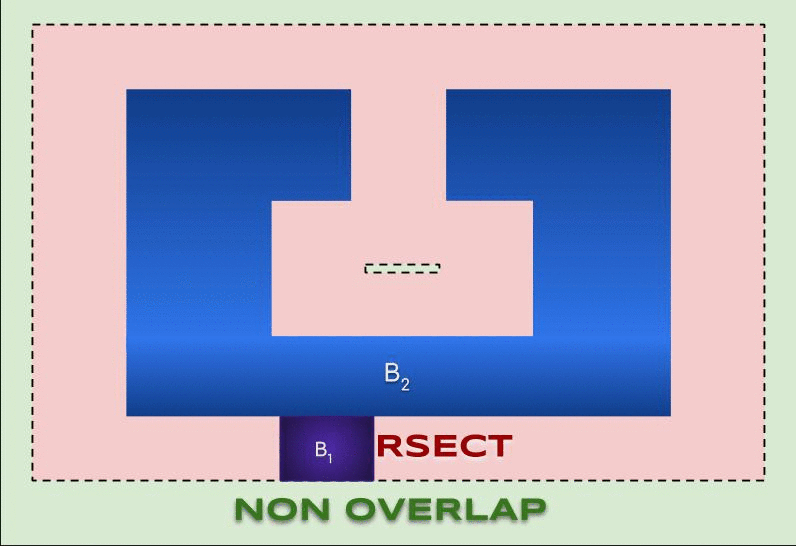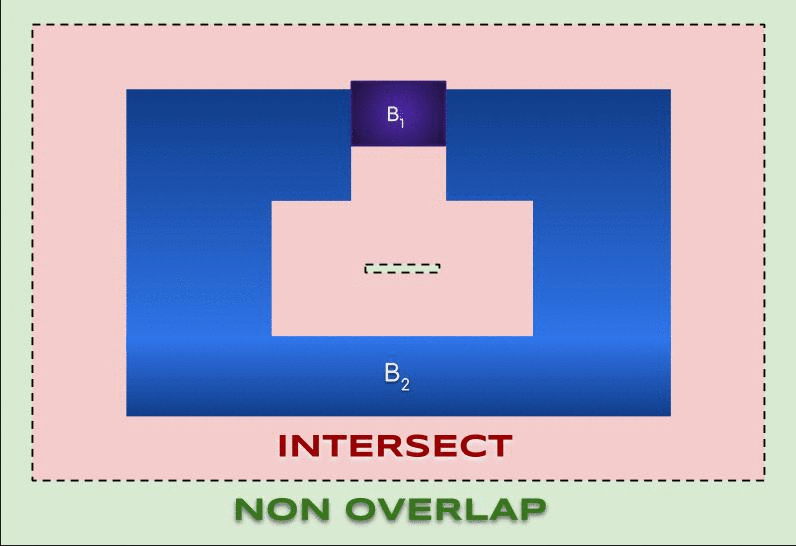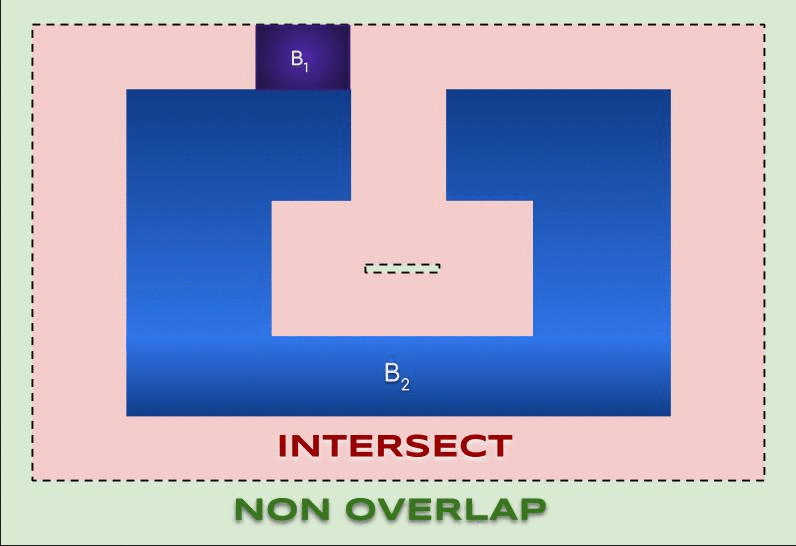
Attention avec TOUCH
INTERSECT

$$\TOUCH = \NON ∩ \cl(\OVER)$$

Esquisse de preuve:

  • Objets sont

    • égaux à l’adhérence de leur intérieur (pour $⊆$) - de même pour les composés, car $\cl(\int(\bu))$ préseve l’union finie
    • compacts (pour $⊇$)

⟹ on montre que

$$\underbrace{\left\lbrace x \mid ∃i≠ j. \overbrace{A_i}^{\llap{\text{objet composé}}}(x) ∩ \overbrace{A_j}^{\rlap{\text{objet composé}}}(x) ≠ ∅ \right\rbrace}_{\text{noté } \INTp \not⊆ \VALID} = \cl\Bigg(\underbrace{\left\lbrace x \mid ∃i≠ j. \int(A_i(x)) ∩ \int(A_j(x)) ≠ ∅ \right\rbrace}_{\text{noté } \OVERp \not⊆ \VALID}\Bigg)$$

Par fermeture de $\VALID$:

$$\cl\Big(\underbrace{\OVER}_{≝\, \OVERp ∩ \VALID}\Big) = \cl(\OVERp) ∩ \VALID$$

Et enfin

$$\begin{align*}\TOUCH & = \OVERp^c ∩ \INTp ∩ \VALID\\&= \OVERp^c ∩ \VALID ∩ \INTp ∩ \VALID\\& = \underbrace{\OVERp^c ∩ \VALID}_{ = (\OVERp ∪ \VALID)^c ∩ \VALID \, =\, \NON} ∩ \cl(\OVER) \\& = \NON ∩ \cl(\OVER)\end{align*}$$

Puis, comme

$$\BASE ∩ \NON ⊆ \TOUCH$$

$$\TOUCH = \FILL ∩ \cl(\OVER)$$

Connexité et contractilité

INTERSECT

Connexité par arcs

BASE et FILL sont connexes par arcs


Lemme: De toute configuration dans VALID (resp. BASE), il existe un chemin dans VALID (resp. BASE) vers une configuration dans BASE où les origines des objets composés coïncident.


Corollaire:

$$\FILL ∪ \NON = \BASE ∪ \VALID$$
est contractile (et donc connexe par arcs)

Mayer-Vietoris

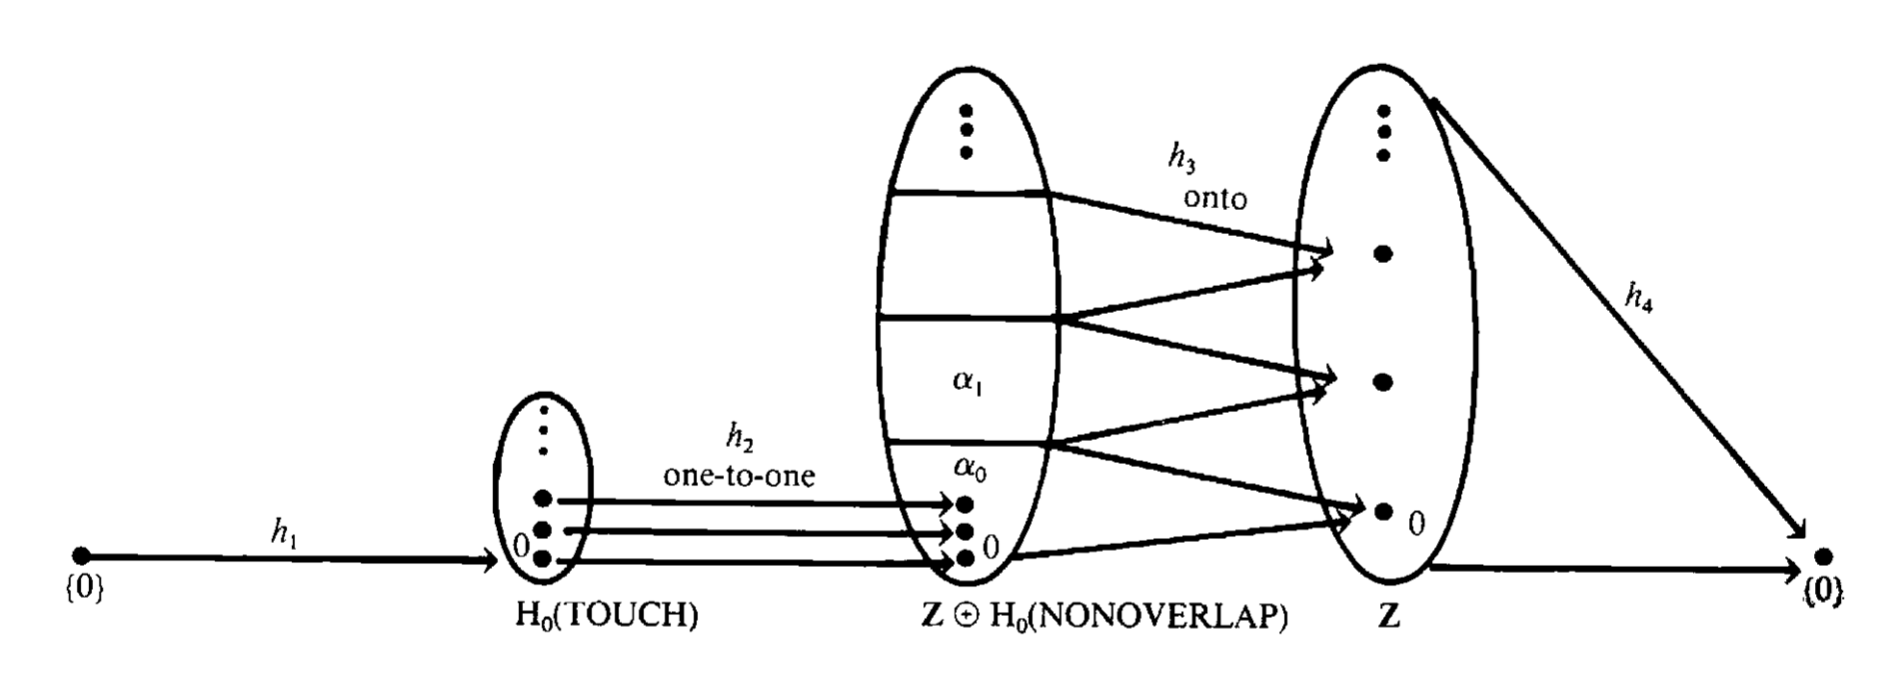
La suite suivante est exacte:

$$\begin{align*}H_1(\FILL ∪ \NON) &{\xrightarrow {\partial _{*}}}\,H_0(\FILL ∩ \NON)\\&{\xrightarrow {(i_{*},j_{*})}}\,H_0(\FILL)\oplus H_0(\NON) \\& {\xrightarrow {k_{*}-l_{*}}}\,H_0(\FILL ∪ \NON) \\& {\xrightarrow {\partial _{*}}}\, \lbrace 0 \rbrace\end{align*}$$

où $i, j, k, l$ sont les inclusions, $\partial _{*}$ est défini à partir de l’opérateur bord

Intuitivement:

  • l’homologie est l’ensemble des invariants topologiques de $X$, indiqués par des groupes d’homologie
  • le $k$-ième groupe d’homologie $H_{k}(X)$ a autant de copies de $ℤ$ que $X$ contient de "trous" de dimension $k$
INTERSECT

Il vient que:

$$\Big(\underbrace{H_0(\FILL)}_{≃ ℤ}\oplus H_0(\NON)\Big)/\underbrace{\Im (i_{*},j_{*})}_{≃ \,H_0(\TOUCH)} \\≃ H_0(\FILL ∪ \NON) ≃ ℤ$$

$$⟹ H_0(\NON) ≃ H_0(\TOUCH)$$

Puis, on déduit que chaque composante connexe de $\NON$ contient une et une seule composante connexe de $\TOUCH$

IV. Conclusion